(Photo & text Izumi)
太陽のスペクトルの続き
以前、Sunscanの3Dモデルを使って分光器を自作し、太陽のスペクトルを撮影してみました。虹色の中に黒い吸収線が並んでいるのを見られて、なかなか面白い実験でした。
前回の記事はこちら。
太陽のスペクトルを観察してみた|Sunscan 3Dモデルを使った自作分光器
次は、特定の波長の光で太陽の2次元画像を撮ってみたい。そんな目標を掲げていましたが、Sunscanの製作・動作確認はいったん停滞中です。
ただ、太陽を撮りたい気持ちは変わっていません。今回は少し別の方法を思いついたので、AIと一緒に実現できるか考えてみました。
スリットだけを動かしたらどうだろう?
分光器では、レンズで作った太陽の像のうち、細いスリットに重なる部分の光だけを取り出します。これを回折格子で波長ごとに分けると、カメラには太陽の1ライン分のスペクトルが写ります。
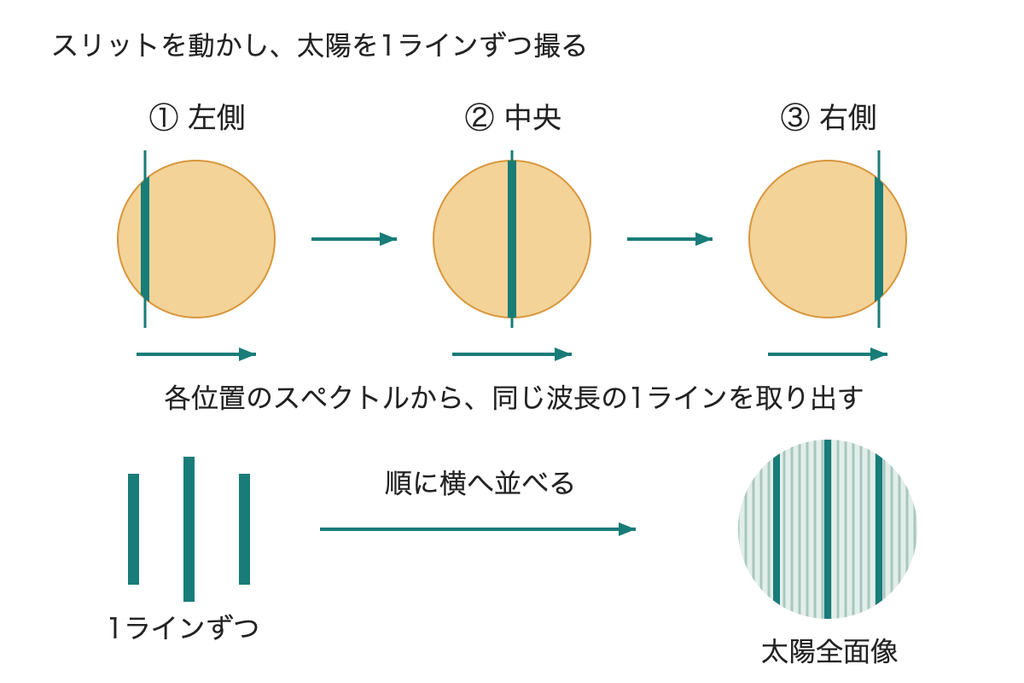
その画像から、例えば水素のHα線にあたる部分を取り出すと、Hαの光で見た太陽の細い1ラインが得られます。でも、これだけでは太陽全体の写真にはなりません。別の場所のラインも撮影して、横に並べる必要があります。
そこで思いついたのが、太陽の像を固定して、スリットの方を横に動かすという方法です。
太陽像の左端から右端までスリットを動かしながら撮影すれば、少しずつ違う場所の光を取り出せます。それぞれのスペクトルから同じ波長のラインを取り出し、順番に並べれば、太陽の2次元画像を作れるのではないでしょうか。こうして特定の波長の太陽像を作る装置が、スペクトロヘリオグラフです。
太陽の像をスリットに対して動かすには、架台の動きや日周運動を利用する方法もあります。ただ、その場合は太陽像が通り過ぎる速さと撮影のタイミングを合わせる必要があります。スリットの方を動かせば、どの位置をいつ撮るかを、装置側で決めやすくなるのではと考えました。
今回考えているのは、手元にある3枚のレンズと反射型回折格子、購入済みのスリットを使い、分光用の光学系とカメラを固定したまま、スリットだけを動かす構成です。架台は通常の太陽追尾に使う前提で、残る追尾のずれは画像処理で補正する必要があります。ここで気になったのが、スリットをずらしたときのピントと、カメラに写る位置でした。
AIに光線追跡を手伝ってもらう
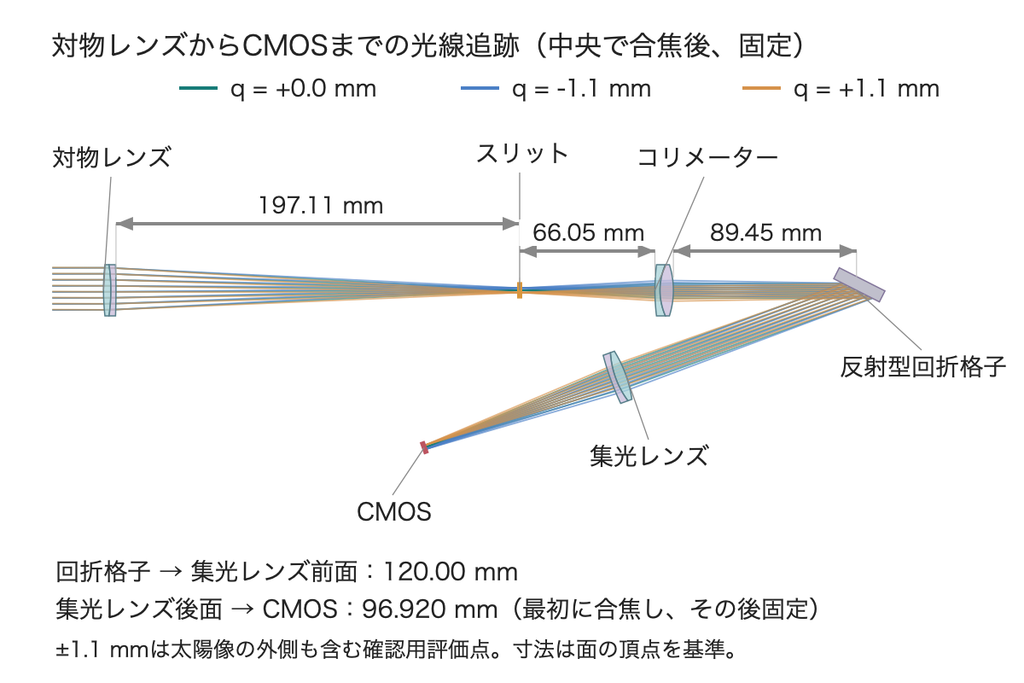
スリットを動かすと、コリメートレンズに入る光の位置や角度も変わります。その光が回折格子で分けられ、次のレンズを通ったあと、CMOSセンサーのどこに集まるのか。焦点距離だけで考えるより、実際の光の通り道を計算してみたいところです。
こうした検討で思い浮かぶのは、Zemaxのような光学設計ソフトです。今回は専用ソフトを導入する代わりに、ChatGPTにPythonの計算コードを書いてもらい、幾何光学的な光線追跡を試しました。
メーカーが公開しているレンズの設計データから、ガラス面の曲率、厚み、材質を読み込みます。それを使って、光がレンズの各面でどう曲がり、回折格子でどちらへ進み、最後にセンサーへどう届くかを順番に計算しました。
単純に焦点距離の位置で光を曲げる模式図ではなく、レンズの厚みや波長による屈折率の違いも含めた計算です。スリットの位置を89か所に変えて、光の集まる位置と広がりを比較しました。
「スリットをずらしたら、ピントはどれくらい変わる?」と日本語で相談しながら、計算やグラフの作成まで進められる。自分の工作の疑問を、ここまで具体的な計算にできるのは驚きでした。
もちろん、AIが正しい光線追跡ができると最初から信じるわけにもいかないので、レンズ単体の焦点位置を別の計算方法と照合したり、光線の本数を増やして結果が大きく変わらないかを確認することもAIに指示しました。
スポットダイアグラムを表示する
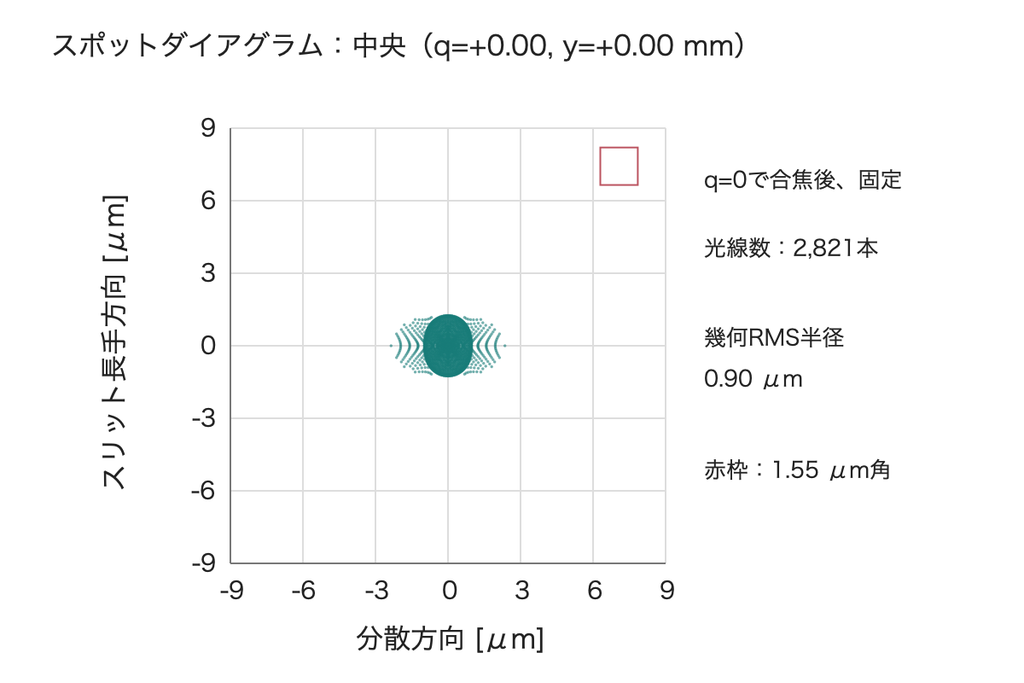
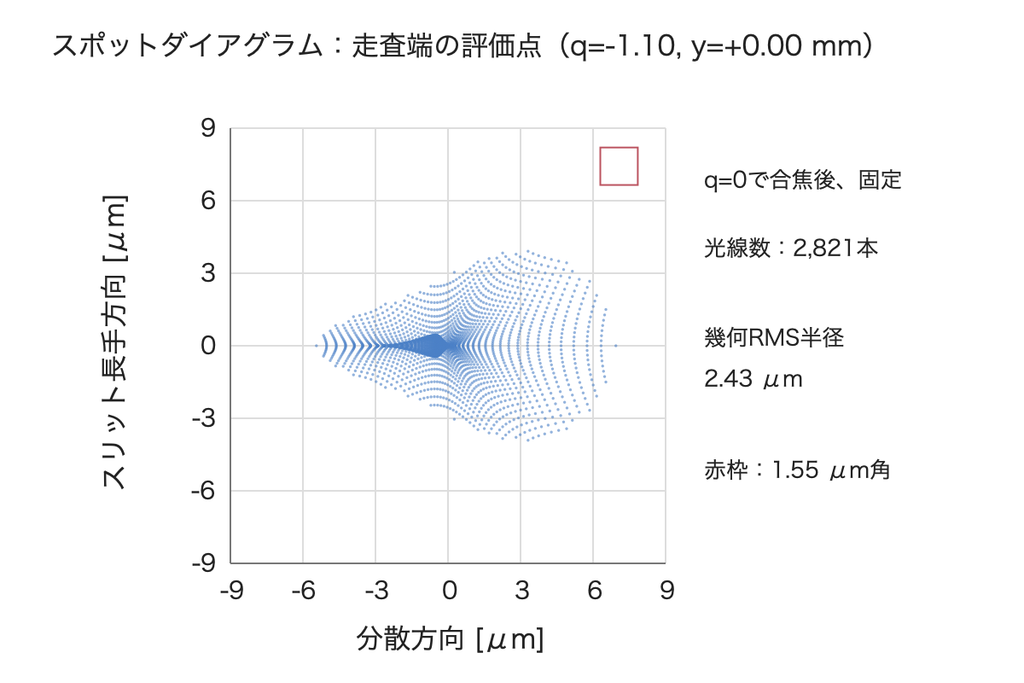
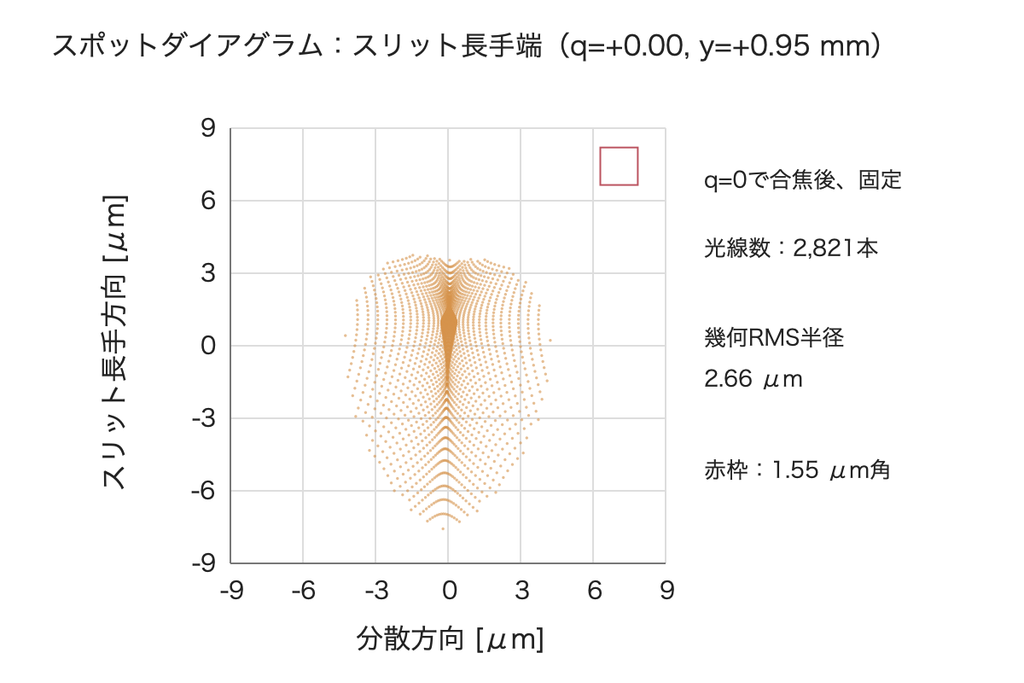
光線追跡の結果から、こんなスポットダイアグラムも作ってもらいました。スリット上の一点を通った光が、センサー上でどのように広がるかを点で示した図です。スリットを動かした時の中央・左側・右側で、光の集まり方を比べています。
各図は点の集まりの中心を原点に移してあるので、ここで見ているのは像の移動量ではなく、光の集まり方や形の違いです。AIに計算コードを書いてもらうことで、こうした小さな広がりまで図にして比較できました。スリット位置が中心にいる状態で、コリメーターレンズと集光レンズのピントを合わせ、その位置を固定したままスリットをスライドし、各地点でのスポットダイアグラムを計算しました。
像の位置はスリットの移動に合わせて動く
今回はHα線の波長656.28 nmを対象に計算しました。結果を見ると、スリットを動かして太陽を走査する方法は、光学的には実現できそうです。
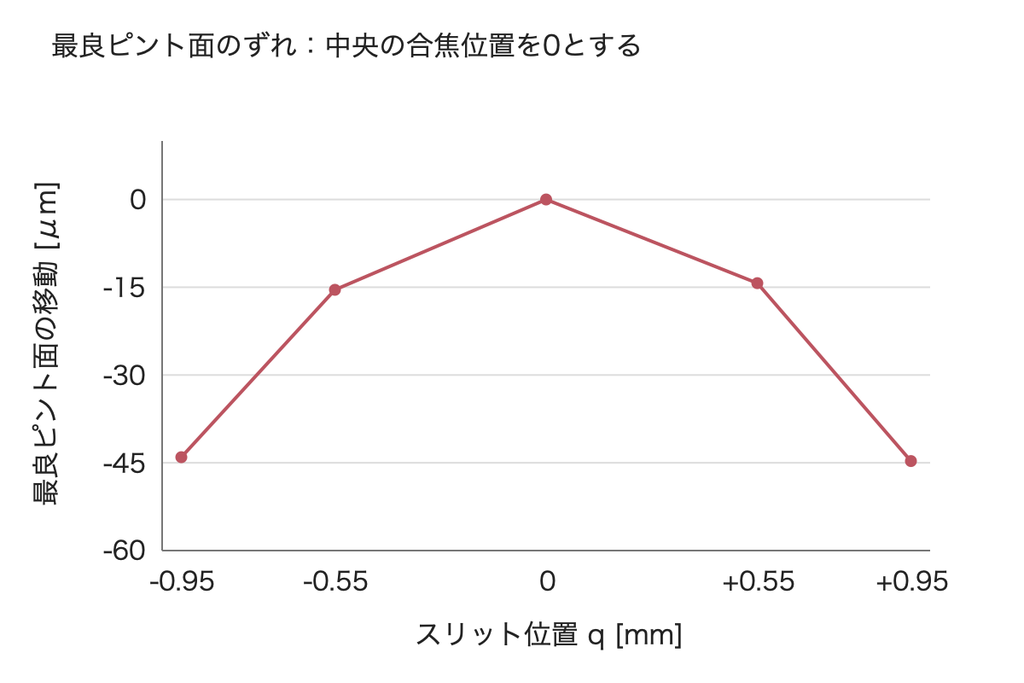
まず、心配していたピントについて。今回は、スリットが太陽像の中央にあるときに一度だけピントを合わせ、その後はレンズ・回折格子・CMOSの位置を固定する条件にしました。集光レンズ後面からCMOSまでの距離は、計算上は約96.920 mmです。スリットは横へ動かしますが、光軸方向には動かしません。
この状態で走査すると、スリットの長手中央では、太陽像の中央と走査端の最良ピント面に約45 μmの差が出ました。固定したCMOSでの幾何RMS半径は中央で約0.90 μm、太陽像の左右端では約1.9 μmです。中央に合焦したまま周辺を撮ると、光の集まりは少し広がります。この広がりが実際の撮影でどの程度影響するかを確認していく予定です。
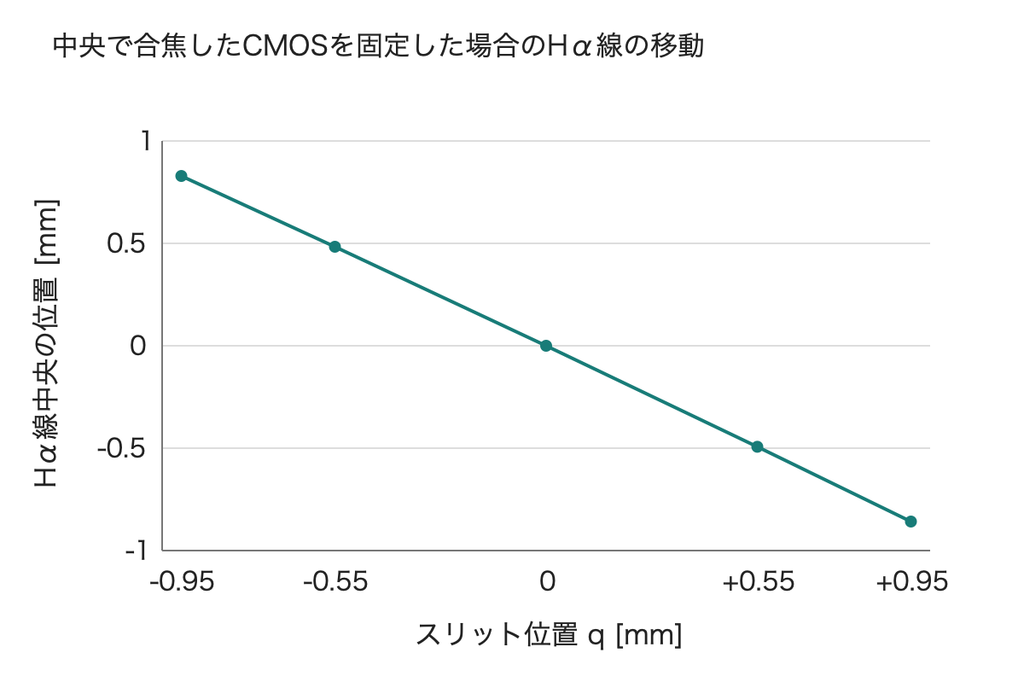
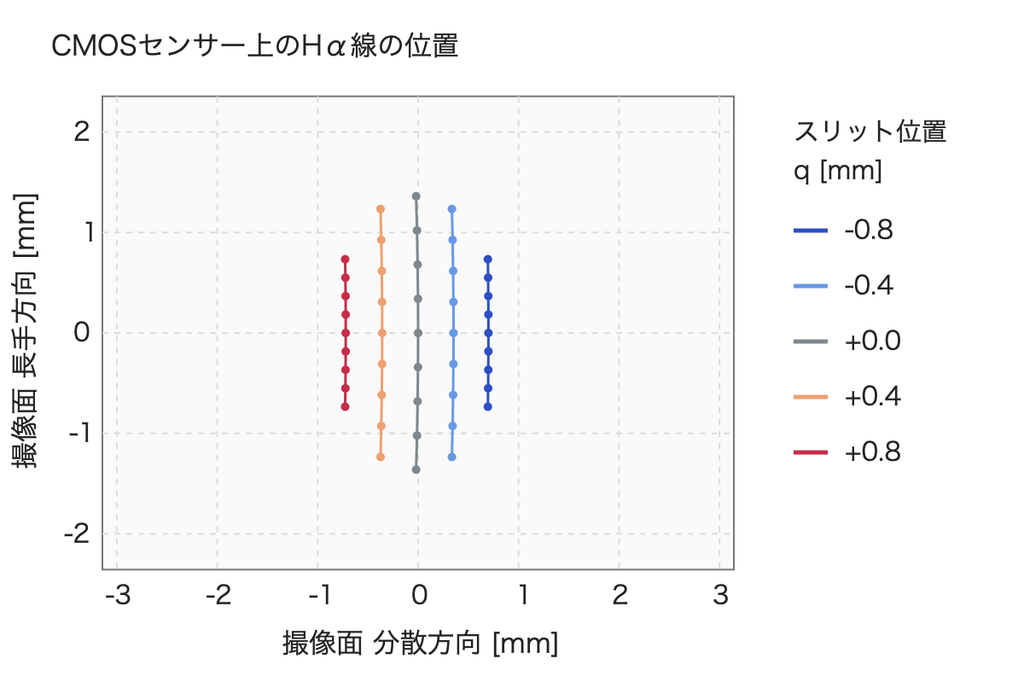
一方、センサー面の中では像が大きく動きました。直径約1.9 mmの太陽像を横切る範囲でスリットを移動させると、Hα線の中央はセンサー上で約1.69 mm移動する計算です。今回想定したセンサーの範囲には収まりますが、画像処理で無視できる移動量ではありません。
つまり、毎回同じ画素列を切り出して並べるだけでは、途中から違う波長の光を拾ってしまいます。スリットの位置に合わせて、画像の中のHα線を追いかける必要があります。線には少し曲がりも出るので、その形に沿って取り出すことも必要になりそうです。
「スリットを動かせば、そのまま画像ができる」というほど単純ではありませんでしたが、どんな補正が必要なのかが見えてきました。ほぼ線形に動くので補正できそうです。
光学的な実現検討まで
光学系の基本配置と、理想条件でスリット走査が成立しそうなことまでは確認できました。今回分かったのは、入手したレンズの設計データと、仮定した条件のもとでの計算結果です。回折による光の広がりや実物の部品の誤差、大気の揺らぎまで含めて、完成後の画質を保証するものではありません。実機での合焦や波長の校正、撮影した画像から太陽全面像を組み立てる処理は、これから確かめていきます。
それでも、頭の中にあった「スリットだけを動かしたらどうだろう?」という思いつきを、光の通り道やピントの変化まで調べられたのは大きな進歩でした。
AIに手伝ってもらうことで、部品を作ってから試す前に、気になっていることを計算して確かめられます。まだ検討中の部分はありますが、太陽の2次元画像に少し近づいた気がします。続きも、進展があれば紹介したいと思います。
コメント